
01. Motor 분류
🧸 Section 01. Intro
: 안녕하세요, 삐약은지입니다 😊
오늘은 로봇을 움직이는 핵심 부품 중 하나인 모터(Motor)에 대해 간단히 알아보고,
어떤 종류의 모터들이 있는지 하나씩 살펴보겠습니다
🧸 Section 02. Motor
: Motor란 "전기 에너지(Electrical Energy)를 기계적 에너지(Mechanical Energy)"로
변환하여 물체를 실제로 움직일 수 있도록 해주는 부품입니다
여기서 말하는 기계적 움직임(Mechanical Energy)이란
물체의 움직임이나 위치와 관련된 에너지를 의미합니다
쉽게 말하면, 전기를 공급받은 Motor가 회전하면서
로봇의 관절이나 바퀴와 같은 기계 부품을 움직일 수 있도록 만들어주는 것입니다
예를 들어 배터리에서 공급되는 전기에너지가 Motor로 전달되면,
<전기 에너지 → Motor → 회전 운동>
과 같은 과정을 거쳐 Motor의 축(Shaft)이 회전하게 됩니다
사실 Motor에서 중요하게 살펴봐야 할 것 중 하나는
Motor의 축이 얼마나 강하게 회전할 수 있는지,
그리고 얼마나 빠르게 회전하는지인데요!
이때 Motor가 Motor 축(Shaft)를 회전시키는 회전력을 힘을 토크(Torque)라고 하며,
Motor 축(Shaft)이 얼마나 빠르게 회전하는지는 회전속도(RPM)으로 나타낼 수 있습니다

최종 정리하면,
Motor를 이해할 때는 단순히 "전기를 넣으면 돌아가는 부품"이라고 생각하기보다는,
전기 에너지를 통해 기계적 움직임을 만들어내는 부품이라고 생각하면 됩니다
그리고 이러한 기계적 움직임을 만들어내기 위해
Motor 축(Shaft)을 얼마나 강하게 회전시킬 수 있는지(Torque),
혹은 얼마나 빠르게 회전시킬 수 있는지(RPM)가 중요하다고 생각해 주시면 될 것 같습니다 🐱
🧸 Section 03. Motor 종류
: Motor에는 여러 가지 종류가 존재하지만,
이번에는 로봇에서 자주 등장하는 Motor 4가지를 중심으로 간단하게 살펴보려고 합니다
1. DC Motor
: 가장 기본적인 형태의 Motor로,
전기를 공급하면 회전하고 전기 공급을 멈추면 회전을 멈추는 Motor입니다
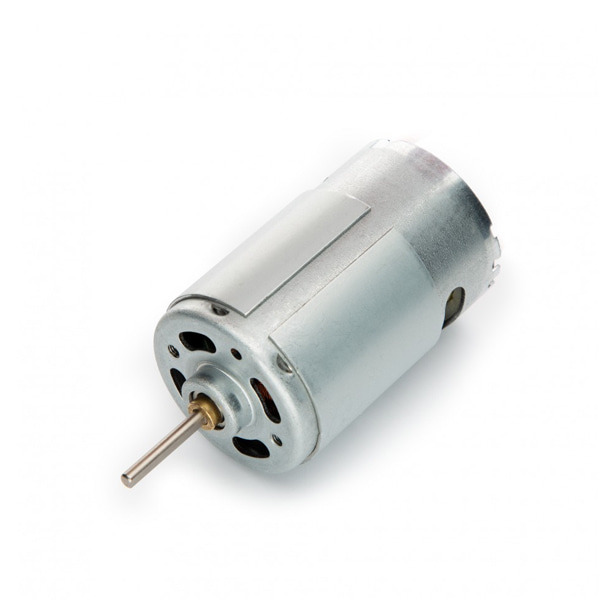
전기 ON → Motor 회전
전기 OFF → Motor 멈춤
쉽게 장난감 자동차의 바퀴를 생각해보면 되는데요
전기를 공급하면 Motor 축이 회전하고,
이 회전으로 바퀴가 움직이는 모습을 떠올리면 이해하기 쉬울 것 같습니다
2. Servo Motor
: 로봇을 하다 보면 자주 접하게 되는 Motor 중 하나로,
쉽게 말하면 "내가 원하는 위치나 각도로 움직여!"라고 명령하여
움직임을 제어할 수 있는 Motor 시스템입니다
예를 들어,
"30°로 가!" → [ Servo Motor ] → 30°로 이동
"90°로 가!" → [ Servo Motor ] → 90°로 이동
와 같이 원하는 위치를 명령할 수 있습니다
Servo Motor의 핵심은 현재 위치를 확인하고 다시 제어에 반영하는
피드백(Feedback)이 존재한다는 점인데요
예를 들어 현재 관절의 위치가 30°이고 목표 위치를 90°로 명령했다고 생각해보겠습니다
처럼 Servo Motor는 현재 위치를 계속 확인하면서 목표 위치와 비교하고,
목표 위치에 도달하도록 Motor를 제어합니다
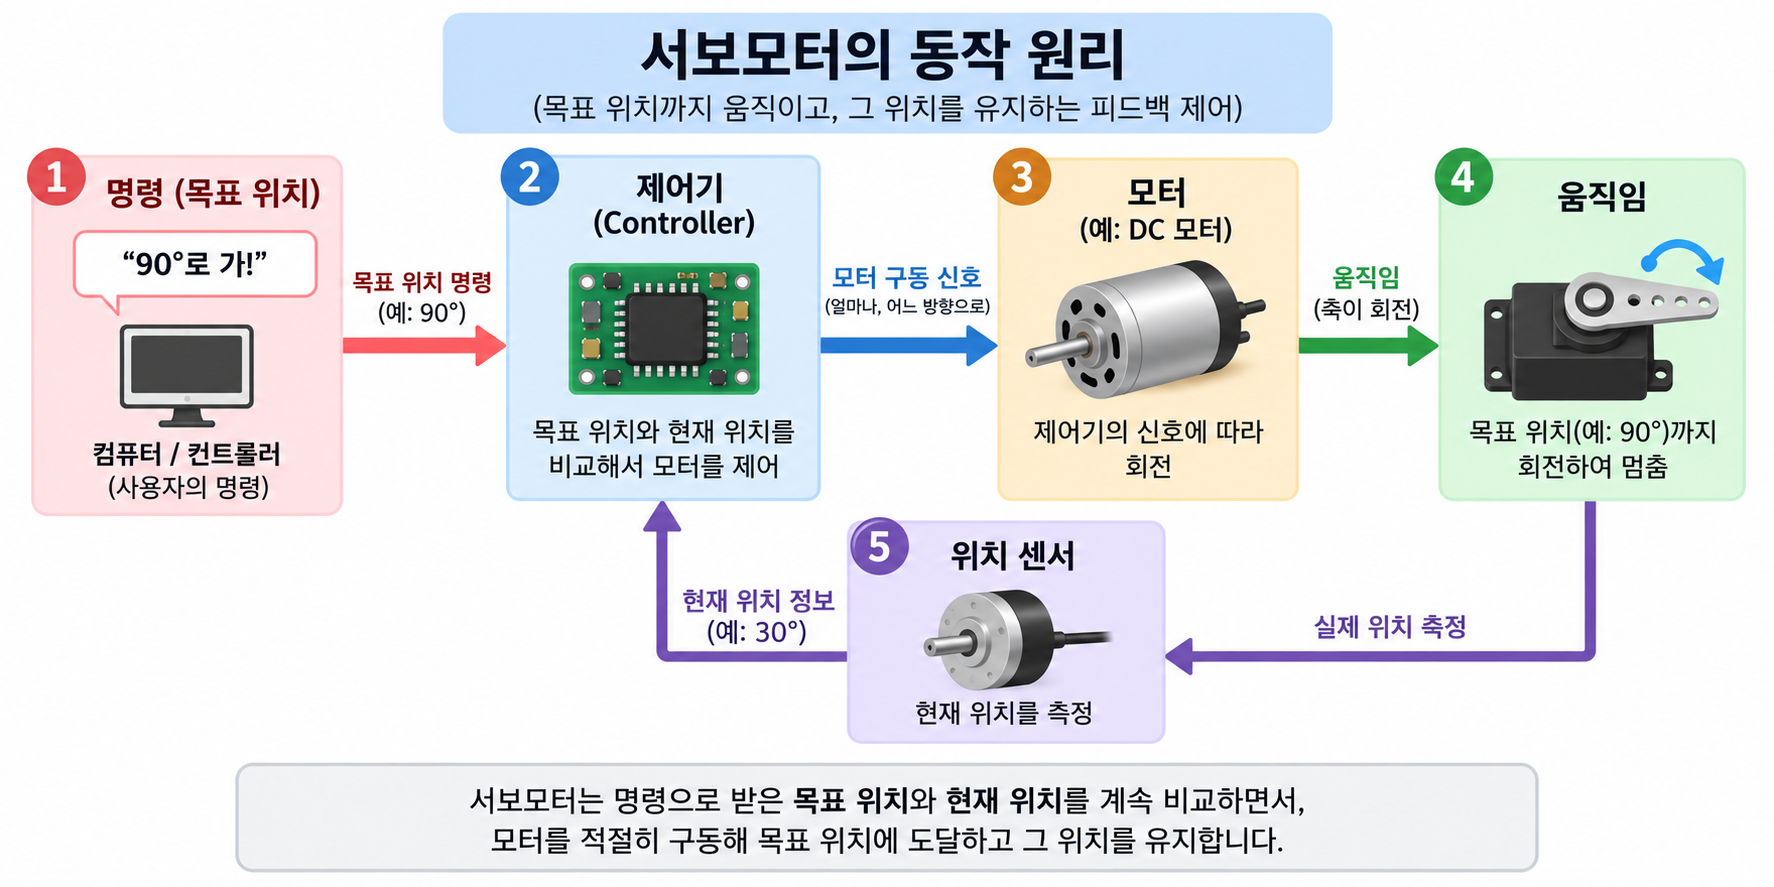
참고로 Servo Motor는 로봇팔처럼
각 관절을 원하는 위치로 움직여야 하는 로봇에서 많이 사용됩니다
3. Stepper Motor
: 이름 그대로 Step 단위로 움직이는 Motor로,
정해진 작은 각도만큼 차근차근 회전하는 것이 특징입니다

예를 들어 한 Step이 1°라고 가정하면,
딱 → 딱 → 딱 → 딱 →
1° 2° 3° 4°
와 같이 일정한 각도만큼 나누어 회전합니다
실제 Stepper Motor 중에는 한 Step이 1.8°인 제품도 있는데요
딱 → 딱 → 딱 →
1.8° 3.6° 5.4°
와 같이 움직이게 됩니다
이처럼 회전량을 Step 단위로 제어할 수 있기 때문에
3D 프린터처럼 정해진 위치로 움직이는 것이 중요한 장치에서 많이 사용됩니다
4. BLDC Motor
: 일반적인 DC Motor 안에는 회전하는 부분에 전류를 전달하기 위해
Brush라는 작은 접촉 부품이 사용됩니다
하지만 Brush는 Motor 내부의 회전하는 부분과 연결된 부품에
계속 접촉하면서 동작하기 때문에, Motor를 오래 사용하거나 빠르게 회전시키면
마모, 열, 전기적 스파크 등이 발생할 수 있습니다
특히 Brush가 심하게 마모 될 경우,
전기적 접촉이 제대로 이루어지지 않아 Motor의 성능이 떨어지거나,
심한 경우 Motor가 제대로 회전하지 않을 수도 있습니다
<Brush 마모 → 접촉 불량 → 전류 전달 문제 → Motor 성능 저하/정지>
이러한 Brush의 단점을 없앤 Motor가 바로 BLDC Motor(Brushless DC Motor)입니다
이름 그대로 Brushless = Brush가 없는 DC Motor로,
Brush를 사용하지 않기 때문에 마찰과 마모가 줄어들어
효율과 수명 측면에서 유리하며 고속 회전에도 적합합니다
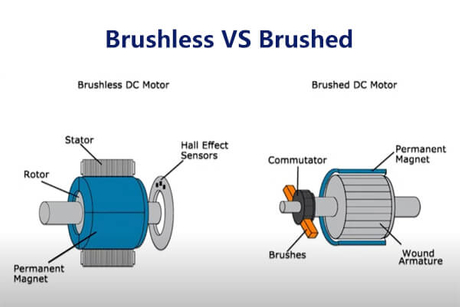
BLDC Motor는 드론의 프로펠러처럼
빠르게 계속 회전해야 하는 곳에서 많이 사용되며,
로봇에서는 로봇 관절을 움직이는 액추에이터의 Motor로도 많이 사용됩니다
(TMI)
회전하는 부분에 직접 닿은 상태로 미끄러지면서 전기를 전달하기에
Brush라는 이름이 붙었다고 합니다 🤓
🧸 Section 04. 마무리
: 오늘은 로봇을 움직이는 데 빠질 수 없는
Motor가 무엇인지, 그리고 Motor의 종류에는 어떤 것들이 있는지 간단하게 살펴보았는데요!
다음 포스팅에서는 이론으로만 알아보는 것에서 한 단계 더 나아가,
직접 Motor를 다뤄보면서 Motor가 어떻게 움직이고 제어되는지 살펴보도록 하겠습니다
그럼 다음 포스팅에서 만나요!
모두 안녕~👋
